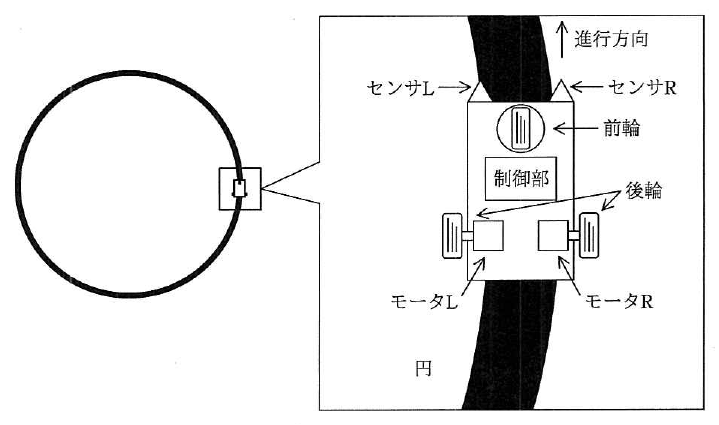
図のような黒色で描かれた円に沿って車が走るように,左右の後輪に独立に取り付けられたモータL及びRの回転速度を制御する。
センサL及びRは反射型光センサであり,センサが黒色に掛かる比率が大きいと出力値が小さくなり,黒色に掛かる比率が小さいと出力値が大きくなる。
この車を円に沿って走行させるためのモータ回転速度の制御方法として,適切なものはどれか。
ここで,二つのセンサの出力値が一致するときには,二つのモータの回転速度を初期値に戻すものとする。
正答2
解説
正解は2です。
図では、車の前方左右にセンサL・Rがあり、黒い円の線をまたぐように走っています。
後輪は左右別々のモータL・Rで駆動するので、左右の回転速度の差で進路を曲げます。
左のモータを速くすれば右へ、右のモータを速くすれば左へ曲がります。
センサの出力が大きいほど、そのセンサは黒線から外れて白い部分を多く見ています。
センサL出力値>センサR出力値のときは、黒線がR側に寄っているので、右へ曲がって線に戻る必要があります。
そのためにはモータLを上げ、モータRを下げます。
逆にセンサL出力値<センサR出力値のときは、黒線がL側に寄っているので、左へ曲がる必要があります。
そのためにはモータLを下げ、モータRを上げます。
【選択肢別解説】
1:× L>Rのときの操作は正しいのですが、L<Rのときも同じく右へ曲がる操作をしています。
これでは線がL側に寄ったときにさらに右へずれ、線から外れてしまいます。
2:○ L>Rでは右へ、L<Rでは左へ曲がる操作になっており、常に黒線へ戻る向きに修正できます。
3:× 左右の操作が逆になっています。
線がR側に寄ったときに左へ曲がるので、線からどんどん離れてしまいます。
4:× どちらの場合も左へ曲がる操作をしています。
線がR側に寄ったときに修正できず、円に沿って走れません。
【ポイント】
出力値の大小から「線がどちら側にあるか」を読み取り、その側へ曲がる操作を選ぶのが解き方です。
出力と目標の差を見て修正するこの仕組みは、フィードバック制御の一例です。